PRODUCTS

Software-Defined Motion Control Hardware Solution AMR Solution

WMX (Software-Defined Motion Controller)

WMX는 모벤시스만의 SDMC Platform 기술로 개발된 소프트웨어 정의 모션 컨트롤러입니다.

WMX는 고속·고정밀 실시간 다축 제어를 구현하는 모벤시스의 소프트웨어 모션 제어 컨트롤러(Software-Defined Motion Controller)입니다.
전용 모션보드 없이 제어 기능을 구현하는 SDMC Platform으로 장비 구성을 단순화하고 개발과 기능 확장의 유연성을 높입니다.

특장점

  • 최대 128축 동기 제어 지원, 62.5μs~8ms 고속 통신 주기로 정밀 제어 구현
  • EtherCAT Master Class 최고 등급인 Class A 취득
  • EtherCAT, CC-Link IE TSN, MECHATROLINK-4 지원 및 이종 통신 동시 운용 가능
  • Real-time OS 기반으로 멀티 코어 CPU 중 코어 1개 이상을 점유하여 정주기성 및 실시간 제어 확보
  • Open Architecture 구조로 기본 모션 기능 외 필요한 기능을 C, C++, C#, Python으로 직접 개발 가능

WMX R2(One Chip Physical AI)

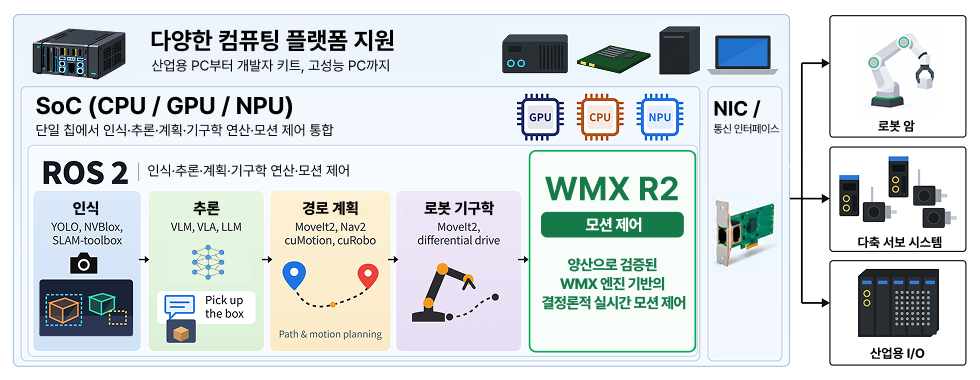
Physical AI를 위한 One Chip 기반 산업용 실시간 실행 계층

Physical AI를 위한 One Chip 기반 산업용 실시간 실행 계층 이미지
WMX R2는 인식·판단·계획이 실행되는 같은 프로세서에서 상위 동작지령을 받아 서보와 산업용 네트워크를 거쳐 장치를 실시간으로 구동하여,
별도 모션 컨트롤러 없이 통신 지연을 최소화하는 Physical AI의 실시간 실행(Act) 계층입니다.* ROS 2 is a trademark of Open Source Robotics Foundation.

핵심 기술 - 산업용 로봇 제어 및 Physical AI 연계

  • 단일 칩 위에서 AI 의사결정 계층과 결정론적 실시간 제어 계층 연계
  • 로봇 통합 제어를 기반으로 진동 예측, 모델 갱신, 제어정책 학습까지 기술 영역 확장

주요 성과

  • NVIDIA GTC 2026 포스터 세션 발표
  • Intel과 Physical AI 제어 부문 개발 협력 지속

특장점

  • 2014년부터 산업 장비에 양산 적용해 온 WMX 엔진 기반의 결정론적 실시간 제어
  • ROS 2 애플리케이션과 WMX 엔진을 공유 메모리 기반 WMX API로 연결
  • 단일·다축 서보, 로봇 암, I/O 등 다양한 구동부를 WMX R2 Package 모듈로 제어
  • MoveIt2·Nav2 등 ROS 2 오픈소스 로보틱스 도구와 연계 가능
  • Intel® 기반 산업용 PC, NVIDIA Jetson 등 다양한 플랫폼에서 단일 소프트웨어로 구동
  • API·SDK 및 GitHub를 통해 개발자가 직접 활용 가능

응용분야

반도체

전/후 공정(포토, 에칭, 세정기, 검사 공정)

웨이퍼 이송 로봇

Stocker/OHT/AMR

01

디스플레이

전/후 공정(세정기, 노광기, 코터, 식각, 검사 공정)

글라스 이송 로봇

Stocker/OHS/AMR

02

스마트 기기

카메라 검사 공정

플렉스 벤딩/디스펜서/어셈블리 공정

스카라 로봇

03

이차전지

적층기/패키징/용접 공정

활성화 공정

OHT/AMR

04

  • 01

    반도체

  • 02

    디스플레이

  • 03

    스마트 기기

  • 04

    이차전지

핵심기술 – SDMC Platform

모벤시스의 SDMC Platform 기술은 통신 최적 구조의 소프트 마스터와 실시간 모듈러 동기 및 동적 채널 관리 기술로 구성되어 있습니다. SDMC Platform은 고도로 최적화된 모듈러, 개방형 아키텍처(모벤시스 특허)를 통해 다른 소프트웨어, 네트워크 등과의 다양한 연결성을 제공합니다.
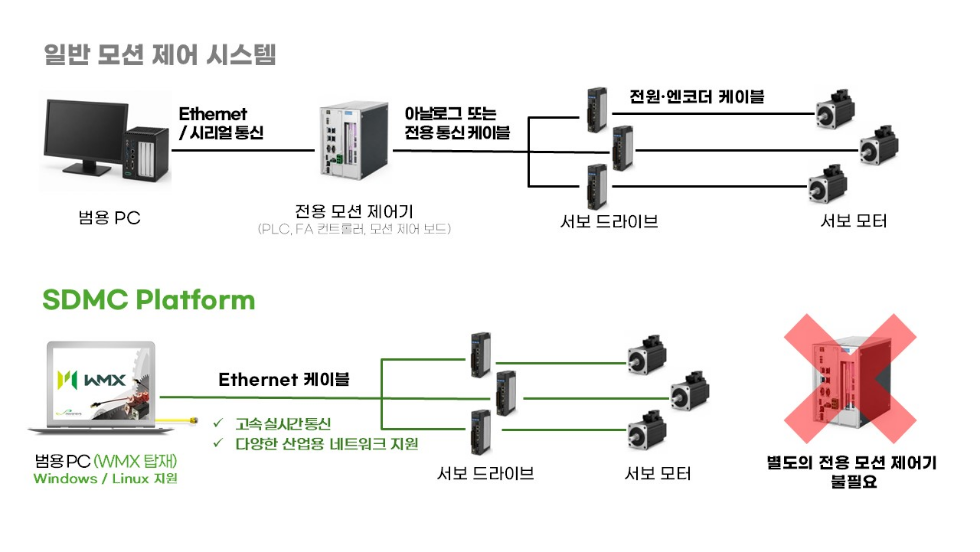
모벤텍쳐 설계도 이미지
  • ▧ 범용 OS 기반 하드 리얼타임 제어 기술
    • 범용 OS(Windows/Linux)의 제어 명령을 메모리 채널 및 버퍼에 저장하고, 주기에 맞춰 지령을 전달하여 정주기성 유지
    • Real-time OS 상에서 제어를 정확한 주기마다 자동 업데이트할 수 있어 안정적인 제어 가능
    • 제어 주기를 자유롭게 설정하여 시퀀스 구성의 유연성 확보
  • ▧ 대규모 다축 동기 모션 제어 기술
    • 다수의 축을 정해진 시간 기준으로 동기화
    • 위치·속도·궤적·보간 명령 실시간 처리
    • 네트워크와 무관한 동일한 제어 명령 체계로 빠르고 정확한 연산
  • ▧ 멀티 프로토콜 소프트 마스터 기술
    • EtherCAT, CC-Link IE TSN, MECHATROLINK-4 등 산업용 네트워크 마스터 기능을 전용 하드웨어 없이 소프트웨어로 구현
    • 제어 모듈과 통신 모듈 분리 구조로 인터페이스 변경만으로 다양한 네트워크 지원
    • 이종 통신 프로토콜을 동시에 운용하여 서로 다른 장치 연계 및 하드웨어 확장성 극대화
    • 표준 산업용 통신 프로토콜 기반의 슬레이브 하드웨어와 폭넓게 호환
  • ▧ 개방형 제어 플랫폼 기술
    • 실시간 엔진·통신·모션·응용 SW 계층화로 장비 구성에 맞게 기능 확장
    • API 라이브러리 공개로 자체 시퀀스 개발·커스터마이징 활용 가능
    • 모션 제어 외의 3rd party 프로그램과도 최적 연계 가능
    • 상태 모니터링 자동 생성으로 시스템 리소스 최적 유지

출시 예정 제품

WMX Ultra

(WMX High-end Solution)

고성능·고정밀 모션 제어가 가능한 WMX의 하이엔드 솔루션